

9 月 28 日,匹兹堡的一场机器人会议上,Sharpa 一口气发了三款新品。
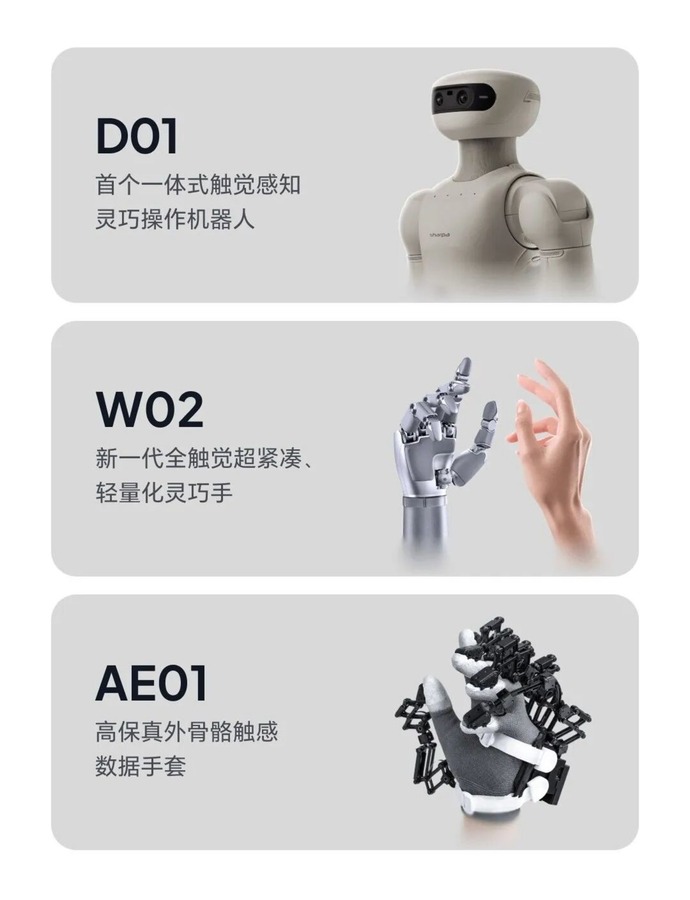
它们是机器人本体 D01。
还有新一代灵巧手 W02。
以及一副数据手套 AE01。
三款产品的名字里,藏着一个共同的词。
触觉。
这个词在行业里被念叨了很多年,真正落地却一直很难。
这几年机器人感知的投入,大多压在了视觉上。
从识别到生成,视觉这条线被反复加码。
触觉这一环却近乎空白。
这块一直是空白。
问题就出在这里。
在 Sharpa 创始人李一帆看来,机器人控制的本质是三分导航、七分接触后操作。
长期以来被严重低估的,正是触觉。
互联网上没有触觉数据。
机器人本体上没有成熟的触觉系统。
也没有一个足够好的触觉模型。
每一环都是空的。
所以这家公司在触觉上押得很早。
押注很早就开始了。
2025 年 10 月量产出货的灵巧手,把 1000 多个触觉像素装进了单个指尖。
2026 年 1 月的 CraftNet,把负责实时反馈的那一层写进了分层架构。
到了 6 月,他们又联合清华大学等机构,发布了首个通用的触觉基础模型。
这不是给机器人多加一个技能插件就能解决的事。
它要重建的是整套接触感知。
9 月 28 日的这场发布,把这条线推到了硬件层。
三款新品分别面向全身动作执行、手部精细操作,以及高质量的操作数据采集。
它们共同指向一个目标,让机器人完成复杂操作时更快、更准,也更有触感。
其实三款产品凑在一起,更像一套面向真实世界的基础设施。
门槛能不能降下来,看的从来不是单个零件的参数。
一、一副能站进人群的身体
在富接触的操作场景里,机器人常常要在速度、力量和精度之间做取舍。
跑得快,精细度就难保。
力量够大,灵敏又谈不上去。
D01 想打破的,就是这个取舍。
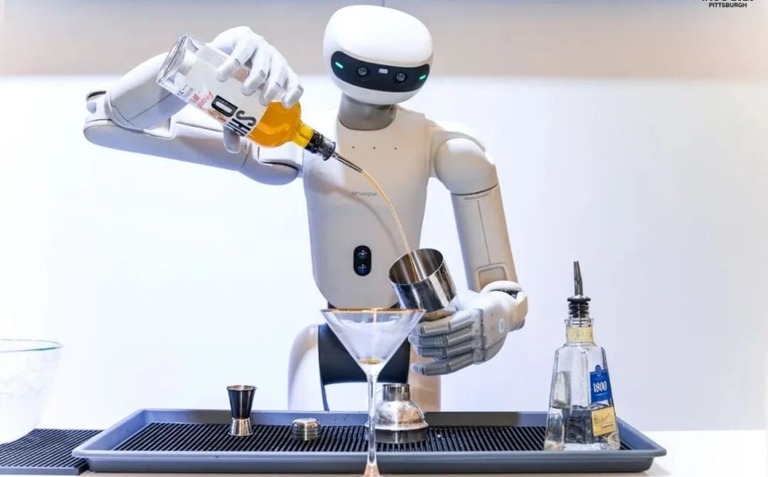
从设计之初,D01 就围绕灵巧、敏捷和精准三件事展开。
它的手臂载荷自重比接近一比一。
末端最大速度超过每秒 10.5 米。
通信频率做到 1000 赫兹。
重复定位精度 0.2 毫米。
腕关节按一比一的人体尺度设计,让高速运动和精细操作长在同一副身体上。
公开数据显示,D01 身高 162 厘米、体重 40 公斤。
和 8 月进餐厅打工的那台机器人相比,它更苗条,也更轻。
这是该公司整机产品里最轻的一台。
更轻就更好进场景。
它还配了一身电子皮肤。
机器人第一次能像人一样,用皮肤去感知接触与碰撞。
100 赫兹的采样率。
0.1 到 20 牛的力感知范围。
0.2 牛的分辨率。
靠着这层皮肤,D01 在接住下落物体、承受意外碰撞时更像人。
现场有一个接棒挑战。
在棒体下落的那一瞬间,D01 完成了识别和接取。
它的反应速度和成功率,都高于同场竞技的普通人。
接得住的底气在这里。
人机共存的空间里,大多数接触并不发生在机器人主动伸出的那只手上。
有人从它身后侧身经过。
托盘边沿蹭到它的手臂。
顾客伸手碰它一下。
这些接触点散落在全身各处。
它们却直接决定,这台机器能不能安稳地待在人群里。
这也是机器人工作方式的变化。
过去它们要么待在围栏里,要么固定在工位上。
接触始终被限制在可控范围内。
而要在没有围栏的走廊、后厨和门店里工作,来自任何方向的触碰都会变成日常。
全身的触觉和及时响应,就是它走进这些空间的物理基础。
对做AI工具的人来说,能不能碰到东西,才是机器人能不能走出演示的前提。
二、手更小,感知却铺满全掌
新一代灵巧手 W02 的定位有三个关键词。
全触觉。
超紧凑。
轻量化。
感知层面,触觉的覆盖范围从指尖扩到了整个手掌。
覆盖变了。
整只手因此都成了感知器官。
W02 的指尖搭载高分辨率的视觉触觉传感器,力感知范围从 5 毫牛到 30 牛。
手掌其余区域由电子皮肤补齐,空间分辨率 5 毫米。
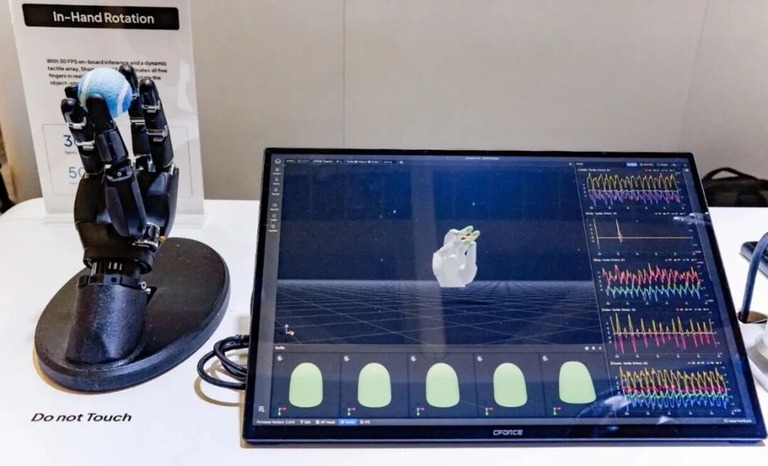
这次升级直接提升了整手级别的接触信息获取能力。
细小物体的拿取,以及连续的手内调整,都因此变得可行。
W02 还实现了零抓握半径。
筷子、细线这类小直径物体也能稳稳抓持。
这一手很实在。
再配合 IP54 的防水防尘设计,餐饮服务和家庭清洁都能应付。
超紧凑和轻量化这两点更关键。
行业里的灵巧手长期面临一个两难。
自由度越多,感知越全,体积和重量就越难压到人手尺度。
压不下去,也就装不进人形机器人的前臂。
W02 的整手尺寸比上一代缩小约三成。
重量压到 750 克以内,比上一代轻了约四成。
尺寸更小,就更容易进入那些为人手设计的操作空间。
重量更轻,前臂的负载随之下降,集成也更容易。
这一步不小。
还有一个取舍值得一提。
W02 主动把自由度从 22 个收缩到 21 个。
少掉的那一个,在小指根部的关节上。
公司的调研显示,这个关节在实际操作中使用频率低,对任务贡献也有限。
图省事的话,这个关节留着更稳妥。
但宁可少一个自由度,也不把可靠性押上去。
去掉之后,手部结构更简单,潜在的失效点也跟着减少。
从进场景的角度看,这笔取舍指向的其实是可靠性。
想法很直接。
价格方面,W02 这次没有公布售价和交付时间。
但把三代灵巧手摆在一起,价格调整的方向已经很清楚了。
初代产品的公开售价约 5 万美元,行业里开玩笑说它唯一的缺点就是价格。
价格是第一道坎。
8 月开启预售的新版本保留了 22 个主动自由度,目标就是把门槛降下来。
到 W02,拉低门槛的意图已经写进了产品定位里。
方向很清楚。
这条产品线走下去,很像当年把激光雷达价格打到千元以内的那条路。
三、把触觉还给操作的人
这次同步推出的,还有一副高保真外骨骼触感数据手套 AE01。
它面向精准遥操作和第一视角的数据采集。
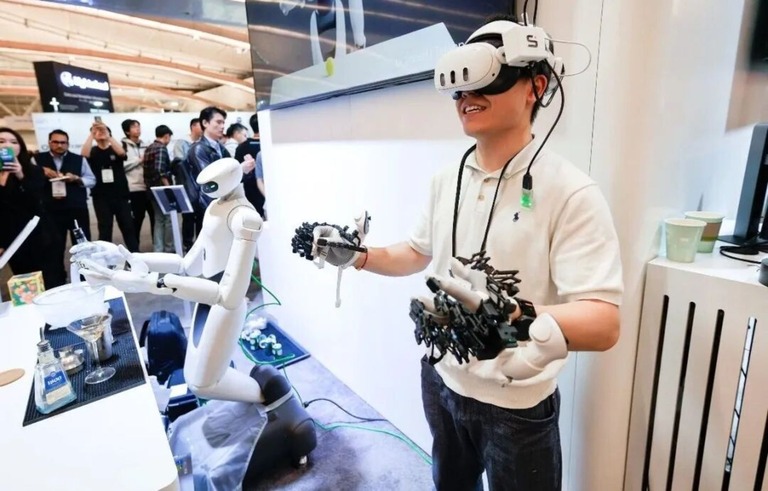
AE01 用 22 个编码器捕捉操作者的自然手部动作。
这些动作被实时映射到机器人端,遥操作因此更自然也更灵敏。
它同时支持每个指尖 256 级的连续动态触觉反馈。
操作者能感受到抓取力度和接触状态,作出更直接的调整。
手感回来了。
产品免标定,戴上就能用。
这一步很关键。
它对电磁和光照的干扰有抵抗。
对湿度和温度的波动也有抵抗。
遥操作数据采集的常见方案,各有各的取舍。
动捕手套只采动作,操作者只能对着屏幕盲操,也得不到AI对话那样的即时提示。
力反馈手套体验更完整,可商用产品单价普遍在 5000 美元以上。
已有的外骨骼方案里,各家对触觉回传这一环公开的细节都不多。
区别就在回传。
AE01 最直接的变化,是把单向变成了双向。
22 个编码器把人手动作实时送出去。
5 个指尖振动马达,把接触状态送回来。
操作者不必全靠眼睛判断力度,可以凭手上的反馈去修正。
一次遥操作记录下来的,除了关节轨迹,还有接触时刻和力量变化。
滑动与修正也在其中。
对接触密集的任务来说,这种数据密度比单纯的数据总量更有价值。
为批量采集做的工程化设计也不少。
免标定是一层,抗干扰是另一层。
两者都在降低数采的执行门槛。
22 个编码器和自家灵巧手同构,采集回来的数据可以直接汇入自家的模型线。
现场那段调酒师戴着 AE01 遥操作 D01 完成调酒的展示,就是这条链路的一次公开运转。
四、一条链跑通之后
从一只手,到一副身体,再到一条数据通路。
这家公司把进场景需要的硬件,配成了一条完整的链条。
D01 让机器人在人的空间里站得住。
W02 让操作贴合为人设计的工具。
AE01 把人的操作转成可训练的数据。
上海吴江路的那家机器人餐厅,已经把这条链路完整跑通过一次。
不改造任何设备,就完成了一杯暴风雪的 55 步制作。
可以预期的是,随着这套产品矩阵成形,人形机器人在各类场景里的部署会加快。
前一个场景积累的动作和数据,会流向下一处。
新场景的上手成本和磨合时间随之下降。
每多复制一个场景,又会为模型带回一批新数据。
当两道门槛被同时压低,机器人进入真实世界的节奏就会改变。
它从一个个项目的推进,变成一套不断加速的体系。
节奏变了。
这一次,Sharpa 先按下了启动按钮。
