

具身智能又跑出一笔早期融资。通用大脑研发商方奇科技完成千万级天使轮,参与方有启迪之星创投等机构。这笔钱主要投向两块。一块是核心技术研发,一块是研发团队扩充。
另一块是场景验证。公司想尽快把关键技术放进典型场景里跑通,同时继续沉淀可跨本体迁移的通用技能库。
再往远看,他们要做面向多种机器人本体、多场景的具身能力基础设施。先让机器人学,再让能力沉淀下来,最后分发出去。三个阶段串成一条链。
机器人不笨,是缺常识
方奇科技创始人王心舟博士把当前具身机器人的通病归到一条上。世界模型里缺人类知识,具身大脑里又缺物理常识。两边各自聪明,中间隔着一道墙。
他的解法叫语义化世界模型。做法是把具身大模型和世界模型深度耦合。视觉、语言和物理状态,被组织进同一个三维语义空间。机器人看得懂眼前发生了什么,也能预判下一步动作的结果。
方奇科技创始人王心舟博士
换成直白的话说,模型不能只认像素和坐标。它得答得上两个问题。这是什么,接下来会怎样。
让机器人在实践里补课
方奇科技成立于 2026 年,团队核心成员来自清华大学。这群人从世界模型一路做到云原生系统,也做过产业商业化。科研底子和落地经验都占着。
公司提出的图灵学习范式,把学习过程拆成四段。课程学习打底,任务学习上手。实践学习和反思学习往后接,一段接一段往前走。
这么排,是为了绕开传统遥操作的死结。旧路子只让机器人知其然。新范式要让它在人类数据和真实实践里持续长本事。
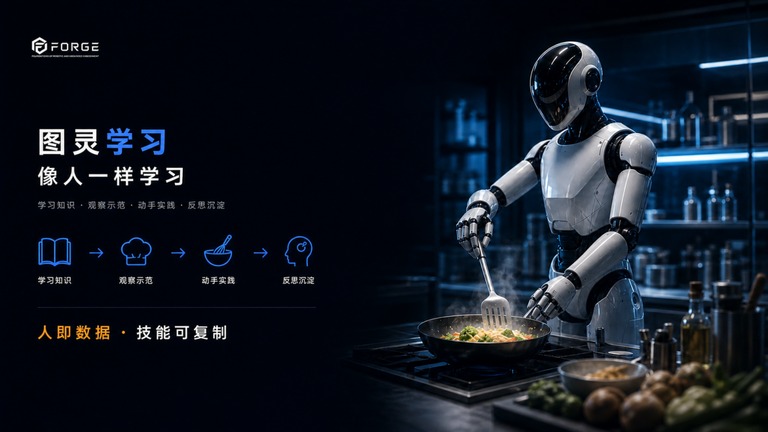
模型能力要真正跑起来,算法训练和数据处理都得跟上。这套流程对AI编程工具链的依赖不轻。云上调度和版本管理,加上效果回归,一层一层都得有人盯着。
王心舟介绍,本轮融资后有两件事要做。一是继续迭代云原生具身大脑,补齐顶尖研发人才。二是加快产品在标杆场景里的试点验证,把通用技能库沉淀成可以跨本体复用的技能插件。
短期目标很实在,先做出能落地的生产力工具。长期目标指向具身智能基础设施。机器人要能自主学习,能一直长本事。
盈利模型摆在哪
技术验证已经有落点。公司称核心技术已在商业服务场景跑通。图灵学习和语义化世界模型都做了验证,还申请了多项技术专利。斯坦福家务挑战赛 BEHAVIOR 2026 上,他们排到世界第二。
合作伙伴里有优地机器人和江苏龙寰。试点先从「立体清洁」切入,再往商业服务场景铺。对做AI工具和机器人产品的团队来说,这条路能不能跑出清晰的回本模型,比参数大小更值得盯。
启迪之星创投总经理兼主管合伙人刘博给了自己的判断。他认为具身智能的胜负手不在堆多少真机数据。关键是有没有一条低成本、可规模化的通用学习路径。方奇科技提的两套提法,在他看来是新的解题思路。
钱到账只是开头。机器人能不能真的学会自己长本事,还要看接下来几个场景跑出来的结果。
