

世界模型这条赛道,最近挤满了顶尖选手。
LeCun 押注预测式路线,李飞飞带着 World Labs 做可交互的三维世界。
国内一批团队也没闲着。他们正把实验室的东西往真机上搬。
各家路线不同,指向却是同一件事。
让机器真正理解物理世界,能预测下一秒会怎么变。
门槛不在电机。也不在关节,而在脑子。
谁能先把对世界的理解做进真机,谁就多一分话语权。
千诀科技在现场发布预测式世界模型 Polibrain。
10 月 20 日,首届物理 AI 与世界模型大会在南京开幕。
LeCun 和姚期智都远程讲了最新观察。
这场会把学界和产业界凑到一起,聊的都是世界模型怎么落地。
会上,清华系具身智能公司千诀科技给出了自己的答案。
一套叫 Polibrain 的预测式世界模型。
2026 物理 AI 与世界模型大会现场。
创始人高海川在开幕式上说了一句话。
有了地图,可以推出最短路径。
但有了路径,推不出地图。
这句话后面还会反复出现。
地图和路径的关系,正好对应机器人学习的两种方式。
一种靠试,一种靠想。
他说的地图,是对物理世界和变化规律的抽象理解。
Polibrain 想给机器人的,就是这样一张能预测、能规划的图。
2025 年,千诀联合清华团队在 ICML 发表过世界模型的理论研究。
隐变量可辨识性、低阶偏好这些方向,他们比 LeCun 团队早了约一年。
一年之后,这些积累已经进了真机。
四足,人形,轮式,双臂,都在做适配。
这套模型特别在哪。为什么不同形态能共用一套脑子,值得拆开看。
机器人大脑有了新解法
高海川先抛了一句不太客气的话。
世界模型讲了这么多,真理解的人有多少。
接着他讲了个老故事。
古代商人要把荔枝从广州运到长安,怎么找最快的路。
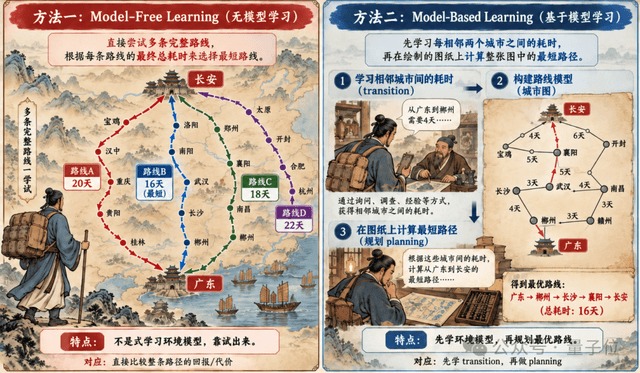
两种解法:无模型学习直接试路,基于模型学习先画地图。
一条是把可能的路线全走一遍,从结果里挑最优。
另一条是先弄清沿途有哪些城市,城市之间怎么连,画出地图再规划。
前者对应现在热门的 VLA 路线。
后者对应世界模型的预测与规划。
差别在一点。
机器人能不能提前推演,少走几次错路。
这套东西放到真机上能干什么。
千诀给了一段演示。
户外,一台背着回收筐的四足机器狗,正在捡垃圾。
它要自己找到地上的垃圾,识别位置,走过去,再规划机械臂把东西夹进筐。
户外演示:机器狗拾荒,动图为原片转制。
看着只有几个动作。背后全是决策。
垃圾在哪。从哪个方向靠近。伸出去能不能抓住。
真机环境里,物体位置和空间关系随时会变。
光知道下一步做什么不够,还得判断这一步下去会发生什么。
这就是预测式世界模型想解决的事。
Polibrain 学的是环境状态、历史信息和行动结果之间的关系,在任务相关的潜在空间里预测状态怎么变。
这里有个关键选择。
它不追求把未来每一帧都完整生成出来。
正在捡垃圾的机器人,不需要知道地面是什么颜色,背景有多少纹理。
真正影响任务的是垃圾的位置,机械臂和目标的相对关系,还有抓取动作会怎么改目标状态。
与其花算力还原整张AI图片,不如集中预测真正影响行动的那点信息。
高海川说,世界模型要做好,关键在状态表征。
预测准只是第一步。
抓取失败,目标位置变了,机器人还得知道怎么接下去。

演示画面里的「思考中」,是模型在算下一步。
Polibrain 把环境感知,状态理解,行动预测,任务决策,动作执行,反馈调整串成一个闭环。
执行结果和预测不一致时,它会按新的环境状态重估任务,改后续动作。
它还能通过关键特征解码,追踪预期和实际的偏差,给异常定位和任务恢复留依据。
这套机制在复杂场景里到底多可靠,还要更多实测数据。
而且这张地图,理论上不属于某一种机器人。
人形可以用机械手抓杯子。
轮式单臂也可以。
本体结构和控制方式不同,要理解的物体关系,目标状态,环境规律却有共性。
也就是说,面向物理世界的一部分智能,有机会在不同机器人之间复用。
自主导航到目标位置,再执行指令动作。
目前千诀在人形,轮式,单臂,双臂上都在适配。
任务覆盖陪伴服务,餐饮服务,物品整理,还有精细操作。
本体换了。传感器换了,动作空间也跟着换。
不同本体跑同一套模型,在工程上并不轻松。
要让不同形态真共用一套能力,光有环境预测不够。
模型得从真实场景里学到能跨环境、跨任务复用的规律。
这就落到更底层的一项研究上。
多项式表征。
比 LeCun 相近研究早一年,他们怎么破泛化
多项式表征说起来不复杂。
用一套数学方法,让模型从复杂环境里挑出真正影响结果的变量,少看无关细节。
为什么需要它。
机器人换场景。就绕不开泛化这个难题。
在千诀看来,泛化不是调参能解决的,得从表征上动手。
所以他们把重点放在变量怎么被提出来,变量之间又该怎么解耦。
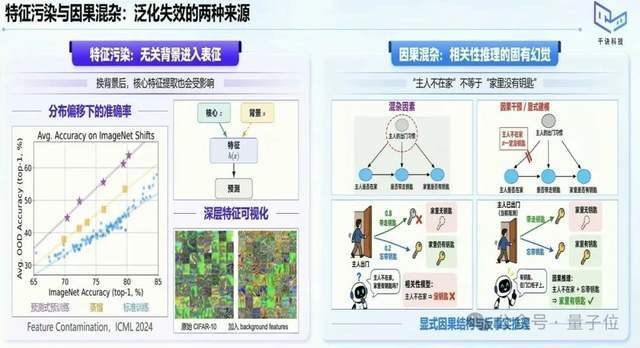
特征污染与因果混杂,泛化失效的两种来源。
一个仓库里学会抓取,换到另一个仓库,光照,背景,货架位置一变,表现就打折。
问题出在模型训练时记了太多无关细节。
背景纹理,光照条件,物体周围的摆设,都可能被当成判断依据。
这就是特征污染。
它学的不是抓取这件事,而是这个仓库长什么样。
还有一种更隐蔽。
模型会误以为经常一起发生的事,之间存在因果。
相关性里藏着幻觉,换个场景就露馅。
这两个问题不解决,机器人在实验室里再准,出了门也靠不住。
高海川举了钥匙的例子。
主人出门前从抽屉里拿走钥匙,这里有三个事件。
主人出门,主人拿走钥匙,抽屉里的钥匙消失。
只学相关性的模型,会得出一个错结论。
只要主人出门,钥匙就不在抽屉里。
真到主人忘带钥匙、让机器人帮忙找的时候,它反而会判断钥匙肯定不在抽屉里。
相关不等于因果。
模型记住的是次序,不是道理。
LeCun 团队论文,出自公众号量子位。
模型是在死记硬背,还是学到了物理规律。
千诀想用多项式表征。少记场景细节,多学能迁移的规律。
这条路背后有几年积累。
2025 年,他们联合清华在 ICML 发了一篇《When Do Neural Networks Learn World Models》。
研究用傅里叶-沃尔什变换分析离散布尔世界里的函数结构,解释模型什么时候能恢复真实隐变量。
说得直白些,什么条件下,网络能从一堆观测里把世界结构捞出来。
有意思的是,LeCun 团队从相近的理论视角切进来。
2026 年 5 月,LeCun 等人发了《When Does LeJEPA Learn a World Model》。
研究的也是世界模型的隐变量可辨识性,还有函数阶次与低阶偏好的关系。
高海川讲了两边的差别。
千诀从因果推断和布尔空间的角度给学习判据,LeCun 团队从时间维度切。
对象不同,工具不同。
但两边给出的判据有一定等价性,导出的表征在信息层面也接近。
两家其实在回答同一个问题。
机器怎么从复杂观测里,学到能泛化的世界结构。
从公开时间看,千诀这边早了约一年。
2026 年,他们还提出「有效阶」,英文缩写 ED。
想给神经网络的复杂度做一把能算的标尺。
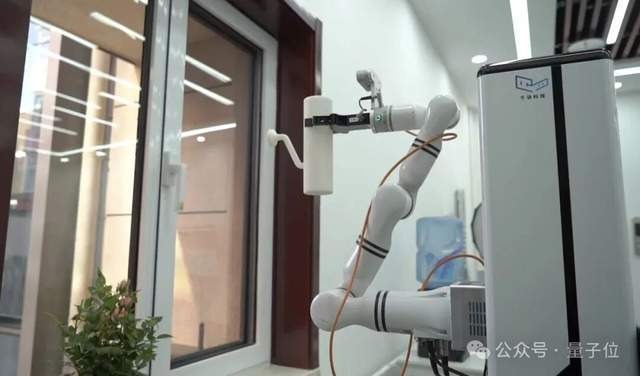
演讲现场的画面,图源:量子位公众号。
以前跑 Benchmark,只能知道模型答得对不对。
至于它学到的函数有多复杂,没人说得清。
ED 换了个问法。
沿着真实数据点之间的路径看网络,用正交多项式拟合输出,再按各阶成分的权重算复杂度。
低阶占主导,ED 就小。
高阶成分多、幅度大,ED 就高。
这个数能算,能比。还能塞进训练过程。
函数简单,不代表学对了物理规律。
但它至少给了分析和优化泛化的一把尺子。
「well~well~well」,演示里的原话,图源:量子位公众号。
除了会挑规律,机器人还得记住真正重要的事。
杯子放进柜子,门一关就看不见了。
下一步要操作它,就必须记得它在哪个柜子。
连续任务里,物体常被遮挡,光看当前画面判断不了状态。
千诀为此研究了基于反事实推断的历史信息筛选。
判断某段历史观测会不会影响后续预测和决策,再决定留不留。
机器人不用记住看到的所有画面。
背景是什么颜色不一定重要。
杯子放进哪个柜子,却影响下一步动作。
「原来如此」,机器人执行完动作后的画面。
多项式表征负责挑变量,因果记忆负责筛经历。
两者一起,撑住遮挡,延迟反馈,多步骤任务这些麻烦情况。
不过基础研究给的是技术依据,真实效果还得靠任务验证。
不造机器人,想做所有机器人的大脑
再说回那颗荔枝。
荔枝的例子在会上被讲了两次。
第一次用来说明地图,第二次用来说明协作。
有了地图,要真送到长安,还得靠马匹,车船,驿站一起协作。
运输环节各管一段,谁也不用替谁跑完全程。
机器人也一样。
有了对世界的理解,不等于它得自己干完所有动作。
把衣服放进洗衣机,人形机器人可以一只手拿衣服,一只手开门。
换成只有一条机械臂的轮式机器人,它可以走智能家居,让洗衣机自己开门。
硬件不同。执行方式不同,最后对物理世界产生的变化可以一样。
这就是千诀「松耦合世界模型架构」想解决的事。
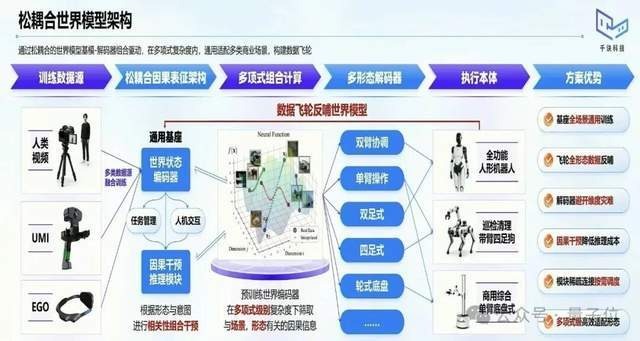
松耦合世界模型架构,把理解和执行拆开。
Polibrain 把面向环境与任务的共用表征,和具体机器人的执行能力拆开。
理解可以共享,怎么执行交给不同本体甚至自动化设备自己决定。
这也定了千诀的位置。
不做本体,给不同形态的机器人提供智能能力,更像是在提供一套AI工具。
它的目标不只是通用机器人,也包括面向具体任务的专用机器人。
高海川认为,具身智能的商业落地是渐进的,不必一上来就追完整人形。
少一条机械臂,可以是酒店配送机器人。
换成双臂,进餐饮服务。
再改本体结构,能做巡检,安保,环卫清洁。
形态随场景变,底层对世界的理解有机会复用。
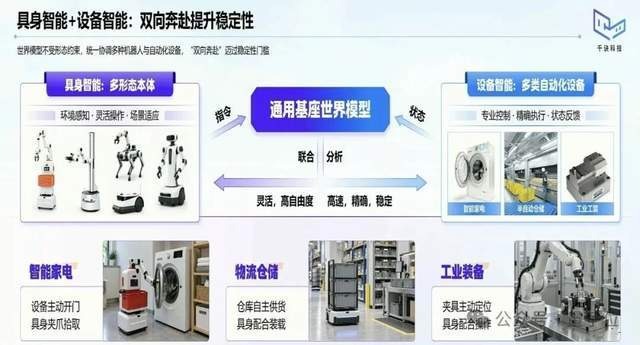
具身智能与设备智能双向配合,提升稳定性。
更值得注意的是跨本体复用背后的数据价值。
具身智能一直缺物理交互数据。
真机采集贵,攒得慢,不同形态的数据又难直接共享。
千诀把机器人学习要用的数据分成三层。
底层是第一视角、人类操作这类无本体数据,帮模型学环境,学物体关系,也是很多AI视频训练的原料。
中层是真机遥操的本体数据,把动作和物理变化对上。
顶层是真实业务场景里的反馈数据,让模型发现长尾问题并迭代。
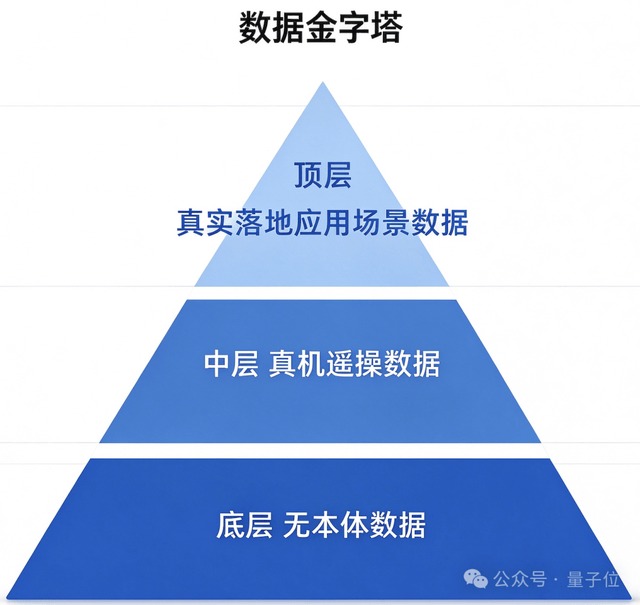
数据金字塔:顶层落地场景,中层真机遥操,底层无本体数据。
三类数据都有用。难处在于跨本体复用。
高海川认为,人形,轮式,四足,甚至扫地机器人,结构不同,对物体关系、任务目标和环境变化的理解却有共性。
Polibrain 想通过共享高层表征,让不同形态攒的数据服务同一套模型。
更多机器人接入,覆盖更多场景。
数据接着攒,模型泛化跟着提。
能力提升,又能吸引更多厂商和客户。
跨本体数据飞轮就这么转起来了。
不过共用表征不等于数据自动打通。
他也提到企业之间的数据壁垒,数据本身有商业价值,开放不容易。
千诀作为独立的模型公司,正在靠服务不同机器人企业,摸索协同利用的路子。
从理论研究到真机应用,Polibrain 给预测式世界模型提供了一个观察样本。
跨本体数据能不能真打通,还要更多场景来验证。
现在,地图已经有了。
从画出地图,到把荔枝送到长安,还有一段长路。
Polibrain 的收尾画面。
