

十月的融资名单上,多了一个陌生的名字。
物原科技。
公司成立不久,已经走完多轮融资。
轮次没公开。
估值到了数亿美元那一档。
出钱的人里有蚂蚁,有美团,还有达晨财智和星连。
站在后面的人叫吴海旭。
2022 年,他拿过清华的特等奖学金。
今年二月,他的一个工作又在圈子里传了一阵。
开头的一张配图,下缘印着公众号·量子位的水印。
那篇论文叫 GeoPT,他是第一作者。
做的事一句话能说完。
把静止的几何形状,推到会动的空间里去。
论文里给这个动作起了名字,叫合成动力学。
模型先看大量没有标注的粒子轨迹。
看久了,它自己就能推出物体该怎么动。
这套做法省掉了标注这道工序。
物理直觉不是灌进去的,是在看轨迹的过程里长出来的。
作者名单里还有几位熟人。
他的博士导师龙明盛,在清华软件学院做长聘副教授。
另外两位来自海外的实验室,一位是何恺明,一位是他后来的博士后导师。
二月的热度过去以后,他没有接着发论文。

论文首页,标题就是 GeoPT。
圈子里传出的说法是,他选的方向是带物理建模的世界模型。
思路接着 GeoPT 往下走。
这条路上不缺会画图的 AI工具。
缺的是知道东西有多重,会往哪边倒的模型。
视频模型把画面学得很像。
你推它一把,它未必倒。
这是两件事。
差着一层。
中间隔着一整套关于力怎么传的知识。
他做的不是 AI对话 那一层。
也不是 AI编程 那种上手就能用的工具。
这两块市场大,门槛却不在物理。
按公开资料,吴海旭 2016 年进的清华。
本科在软件学院读软件工程。
第二年又跑去数学科学系,加了一个纯数学与应用数学的第二学位。
2019 年暑假,他去哈佛的视觉计算组做过访问学生。
本科毕业留在清华读研,导师还是龙明盛。
那个课题组原先做迁移学习。
后来重心挪到时间序列和时空预测,再往科学计算与多模态世界模型走。
2022 年,他拿到了清华特等奖学金。
这个奖的分量,圈内人有数。
没人有异议。
拿过的人里,有做月之暗面的杨植麟,也有进了海外大模型公司的陈立杰。
还有人传言已经从大厂离职,自己拉队伍。
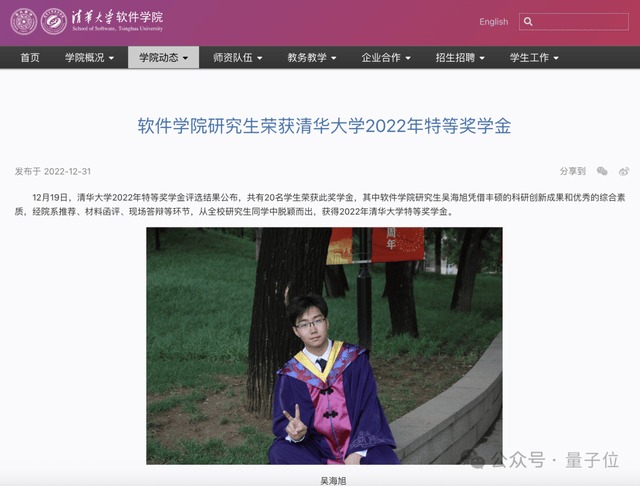
清华软件学院的网站,导航里有学院概况和师资队伍。
特奖答辩那年,他已经在顶级会议和期刊上发了 7 篇。
其中一作和共一 6 篇。
真正让他被记住的是 Autoformer。
这个模型第一次把序列分解的思路,和改进后的注意力机制拧到一起。
后来它被当成长期预测的一个节点。
Autoformer 之后,他又连着发了四五个模型。
GeoPT 是最后一个。

个人主页的成果栏,最新一条写着 Aug 2026 与 Feb 2026。
2025 年起,他去麻省理工的实验室做博士后。
GeoPT 就是这一时期的代表作。
那边的导师做计算设计与制造,研究横跨图形学,也做计算制造和机器人学。
这位导师的想法,是用算法把数字世界和物理制造接上。
他自己的主页上写着研究重点,深度学习和科学机器学习。
目标听起来很大,是为物理系统找一套能扩展的原则。
主页上把工作分成三块。
一块是给物理原理搭骨干网络。
一块是做端到端的物理基础模型。
一块是让系统认得具体领域。
三块底下挂着一长串模型名,从 Autoformer 到 GeoPT 都在里面。
物理这件事,视频模型绕不过去。
画得像只是第一层。
第二层是受力,是摩擦,是碰撞,这些看不见的规则。
第三层才是拿它去做事。
与其先把画面堆到以假乱真,不如先把一次碰撞算准。
现在大多数团队停在第一层,能上第二层的少。
物原科技要做的是第二层。
估值和融资都快,产品还早。
这条路要走多远,眼下没人给得出时间表。
但清华特奖那一批人里,已经有人愿意把博士后之后的时间押上来。
八年下来,他的论文被引用过 29611 次。
这个数字,比任何一轮融资都更能说明分量。
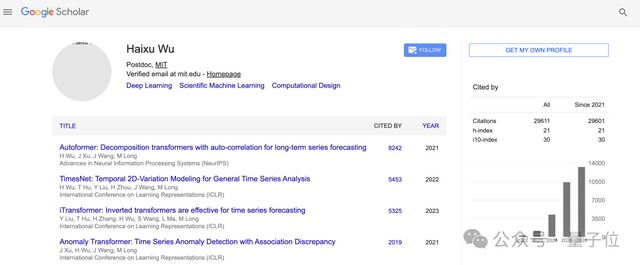
他的 Scholar 主页,右上角有 Follow 按钮。
