

好家伙。波士顿动力的前高管,被一台中国机器人看服了。
最近,机器人圈子里有一条帖子火了。
发帖人叫 Marc Theermann。这名字有来头。
他在波士顿动力干了近六年。官至首席战略官。
那款四足机器人的规模化落地,他参与推动过。那款搬运机器人从发布到卖出去,他也全程在场。
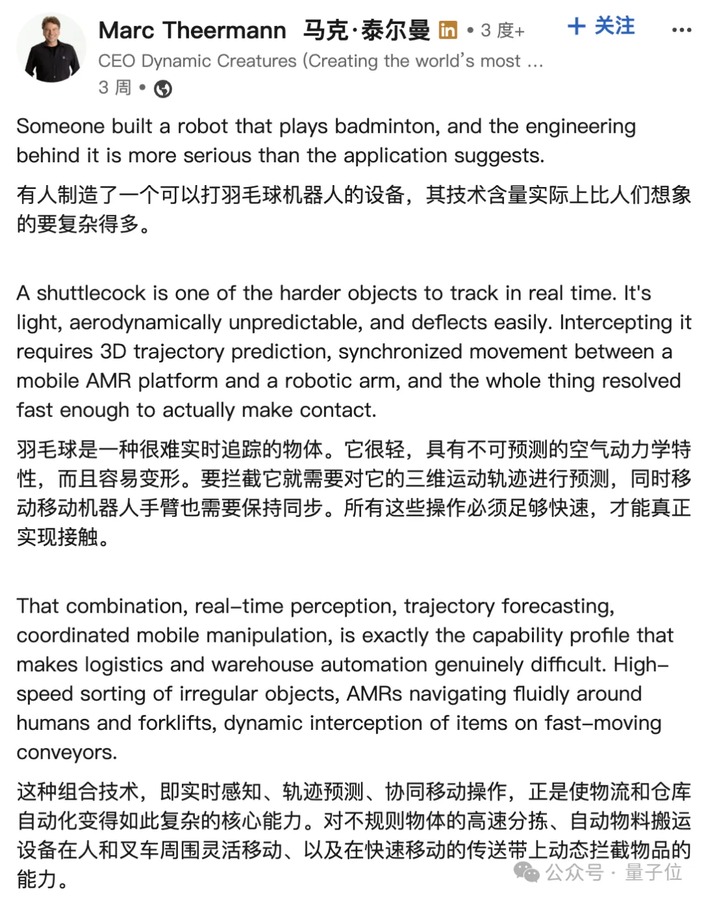
马克·泰尔曼在帖子里点名这台会打羽毛球的中国机器人。
他点赞的这台机器人,来自浙江一家叫深辰凯动的公司。
2025 年 3 月在绍兴成立。由 A 股上市公司大千生态,和宣东博士领衔的科研团队联合发起。
宣东曾任美国俄亥俄州立大学终身教授。
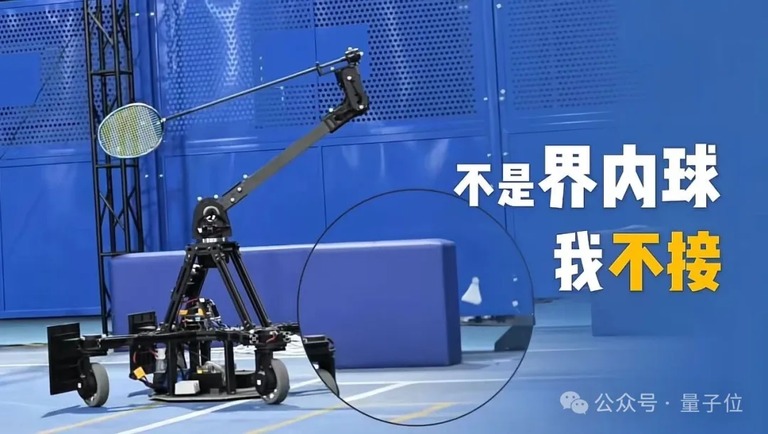
一张羽毛球梗图,画面里写着“界内球”“不是”“我不接”。
那么,一台机器人凭什么能让这位前高管点名。帖子背后又藏着什么技术。
帖子到底说了什么
Theermann 的点评更像一次专业拆解。
他原文这样写。
羽毛球是实时追踪很难的一类物体。它很轻,空气动力学轨迹不好预测。还容易偏转。
要拦住一只羽毛球,得做三维轨迹预测。移动平台要和机械臂同步运动。整套计算和控制还得足够快。
在他看来,这套能力组合很硬核。实时感知,轨迹预测,移动平台与机械臂协同。
而这恰恰也是物流和仓储自动化里最难的地方。
比如高速分拣不规则物体。让小车在人和叉车之间穿行。还有动态拦截传送带上的东西。
换句话说,会打羽毛球是一套工程能力的外显。
从打球到通用平台
深辰凯动做机器人大脑,初衷不是造一台体育设备。
他们想面向真实物理世界,搭一套通用物理运动平台。
团队核心成员长期做机器人运动控制,机器视觉,还有强化学习。
他们的思路是,羽毛球是高难度具身智能的载体。借这个动态场景,把通用机器人最核心的能力磨出来。
最终目标,是让这套平台加自研大脑,在充满扰动的物理世界里跑通一条闭环。从感知到预测,从决策到执行。
这台羽毛球机器人,就是长在这套平台上的一台应用。
平台分两层。
硬件层是可复用的移动底盘,关节电机驱动,还有多自由度球拍臂。
软件层就是自研的机器人大脑。它负责实时感知,轨迹预测,运动决策,还有全身控制。
羽毛球只是它眼下最显眼的落地场景。
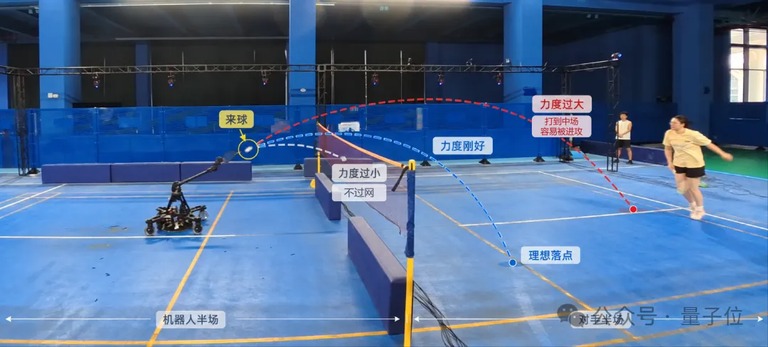
一张回球示意图,标出“力度过大”与“力度刚好”两种情形。
公开报道说,这台机器人能在约 0.5 毫秒内识别来球。挥拍速度每秒 30 米。扣杀时速超过 250 公里。
团队称从本体到运动控制,从视觉感知到算法,全栈自研。手里握着国内外专利一百多项。
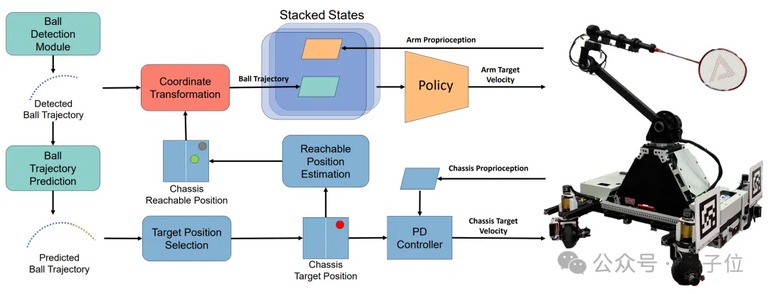
机器人的系统框图,标出球体检测模块、机械臂本体感知与轨迹变换等环节。
2022 年,同一团队在信息物理系统领域的旗舰会议上发过 VaRSM 系统。据说是世界首款能同时打乒乓球、网球和羽毛球的自主机器人。
2025 年,他们又把全身控制的成果登上机器人顶级会议 ICRA。对发球机接球成功率 94.5%。对真人连续对打成功率 90.7%。
这两个数不低。
那一拍吉尼斯
2025 年 12 月 22 日,地点在绍兴杭州湾联合创新中心。
这台机器人和一位人类选手连续对打。一共打出了 1452 拍。
成绩拿到吉尼斯世界纪录认证。项目名是移动机器人连续羽毛球回球次数最多。
1452 拍,就是这个项目目前的纪录。
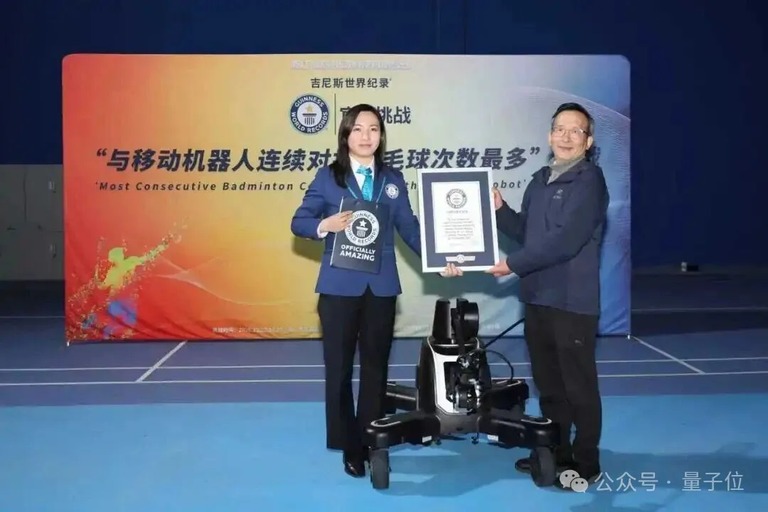
吉尼斯世界纪录页面,项目写着“与移动机器人连续对打羽毛球次数最多”。
从公开报道看,这台机器人正处在从实验室原型走向市场产品的节点上。
吉尼斯纪录的意义不只在那串数字。它是对系统在长时间高强度对抗下稳定性的一次公开检验。
这一点更关键。
团队与去处
在体育场景里,它最直接的价值是一个不知疲倦的陪练。
羽毛球专业训练中,多球训练是提升反应和击球稳定性的核心手段。但教练加发球机的组合成本高,节奏也单一。
一台能连续对打、能调强度的机器人,意味着运动员随时都能拿到接近真实对抗的训练量。
对羽毛球爱好者和青少年培训来说,它也可以是一个互动体验入口。
但深辰凯动真正想做的,不止一台羽毛球设备。
与其说它是一台羽毛球设备,不如说它是一套通用平台的第一步。
通用物理运动平台的意义在于复用。硬件底盘,关节驱动,还有机器人大脑,都能搬到其他高速动态操作场景。
羽毛球只是这套平台的第一个舞台。
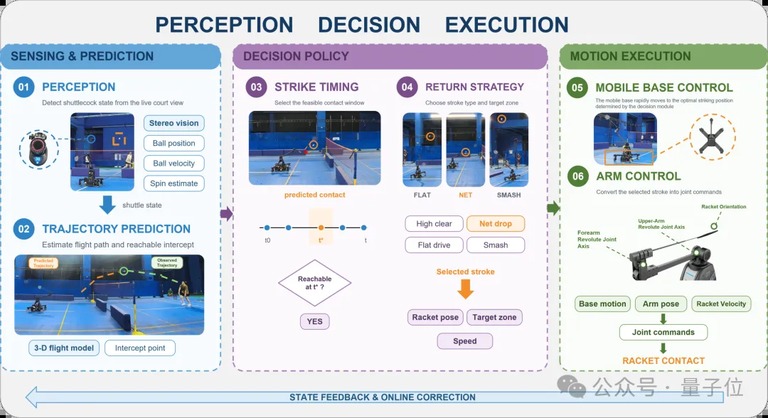
一张流程示意图,把感知与预测、决策与执行分成并列的几条链路。
Theermann 在帖子里点破了真正的想象空间。
很多人把这款机器人当成一件酷炫的科技展品。
但它的核心价值早已超过体育娱乐。它为整个运动机器人行业,验证了一条通用路径。
那条路可落地,可工程化,也可规模化。
长久以来,很多机器人只能在静态又结构化的受控实验室里稳定运行。一旦进入真实世界,遇到动态变化和随机干扰。就容易出现决策滞后,动作失准,适配性差。
而搭上自研大脑和通用平台之后,机器人运动控制开始有了工程化落地的样子。
它能适配真实现场,那里满是动态和不确定性。还能完成高精度且高稳定的动作输出。
这才是重点。
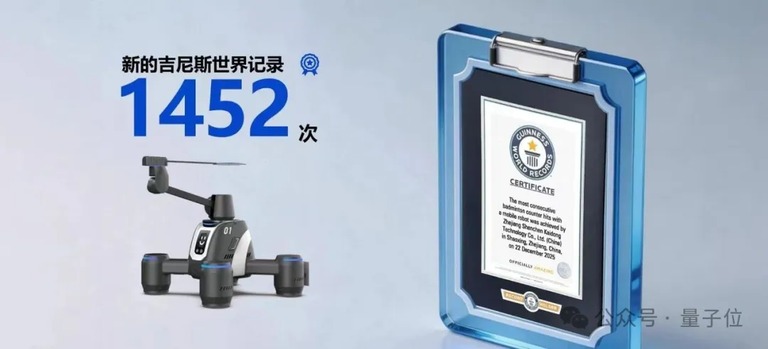
写有“新的吉尼斯世界纪录”的证书画面,成绩是 1452 拍。
本质上,让机器人精准打羽毛球,和让它自己干家务,是同一种能力。智能驾驶、工厂柔性作业也一样,户外巡检也不例外,遵循的都是同一套通用智能逻辑。
具身智能场景都离不开一条闭环。精准感知环境,毫秒级决策,高精度协同执行。羽毛球机器人的突破,就是对这条链路的极致验证。
它不再只是屏幕里那种 AI对话,而是把感知和动作接到了真实世界。
团队选羽毛球做试炼场。因为它对动态感知、轨迹预测的要求很高。对运动控制和抗干扰也是。
门槛很高。
羽毛球重量极轻,飞行轨迹容易受气流影响。攻防节奏又快。面对真人时,来球方向,速度和落点还在不断变化。
这意味着机器人必须在极短时间里完成感知和预测,再完成决策和执行。对整套系统的实时性和协同性都是一次高强度考验。
所以羽毛球更像一个高难度验证场。它至少说明,这套系统已经在高速、充满扰动的真实任务里跑通了闭环。
这套能力还可以往外拓。
物流里做高速动态分拣,无序包裹抓取,还有人机混行搬运。
移动机器人里适配复杂路况,动态避障,柔性作业。
也能赋能家庭服务机器人,工业柔性机械臂,特种巡检机器人。
这套闭环和 AI编程 工具自动接管任务,是同一种思路。
从这个角度看,一场羽毛球人机对打,看着是趣味展示。背后验证的却是机器人一整套实时闭环能力。
它说明机器人已经能摆脱对固定脚本的依赖。在部分高速动态场景里,它开始往更复杂、更开放的真实世界任务走。
别急着给它下结论。它更像一块新技术的试金石。
深辰凯动的技术底色,来自一个横跨学界与产业的团队。
董事长宣东教授,本科和硕士都在上海交大读的电子工程。博士毕业于美国德州 A&M 大学计算机工程。他还是电气电子工程师学会会士,教育部长江讲席教授。
他在美国俄亥俄州立大学任教二十多年。2013 年起任该系终身正教授。
到目前,他发表高水平论文 160 多篇。方向覆盖网络,感知,还有机器人和计算机视觉。
公司负责经营的柏晓乐,东南大学电子工程本科,俄亥俄州立大学计算机工程博士。长期做人工智能,大数据,机器学习。发表论文 40 多篇,还当过一个中国民营 500 强企业的负责人。
负责技术的杨帆,上海交大电子工程本硕,俄亥俄州立大学计算机工程博士。他是 VaRSM 和 Hamlet 两篇论文的核心作者。也是两代球拍机器人的核心技术负责人之一。
资本层面,公司由 A 股上市公司大千生态和技术团队共同持股。
2022 年,他们做出三合一球拍机器人。2025 年,真人对打成功率达到 90.7%。同年,又拿下吉尼斯纪录。
这几年,他们把学术概念一步步推到了能展示、能对打的真实系统。也推到了能商业化的阶段。
写在最后。
机器人行业从不缺精彩的视频。缺的是把硬核能力做出来,再放到真实场景里接受检验的耐心。
一颗羽毛球飞过来的时间只有几百毫秒。但一个团队为这几百毫秒打磨了多年。
波士顿动力的前首席战略官为这台中国机器人写下评价。
他真正看到的,是一种正在发生的转变。
从写代码的 AI工具,到会打球的机器人。
中国团队已经开始在最难的动态对抗场景里,拿出被全球同行认可的硬实力。
球场只是起点。真实世界的复杂战场,才是这套能力要抵达的地方。
