

10月15日,香港秋季电子产品展。
万拿机器人在这里首发一只灵巧手,型号 NOVA21。
从 AI对话 到机器人动手,注意力正往执行端走。
灵巧操作是具身智能里最难的一段路。
也是 AI工具 走进实验室的最后一段。
先看手本身。
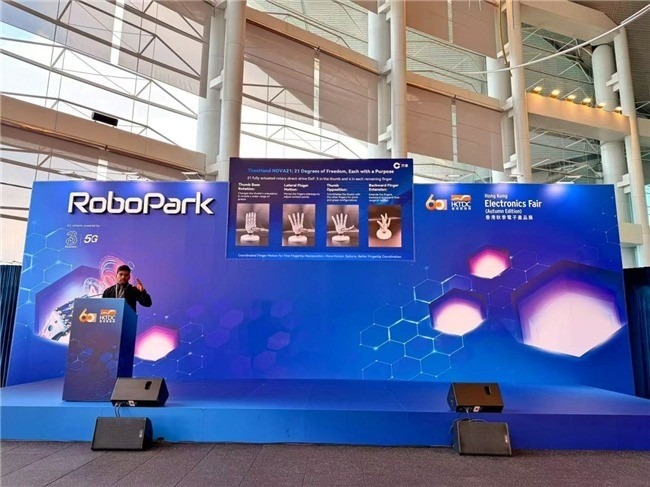
一只接近人手大小的机械手
AI编程 能自己写代码,动手这件事还留在硬件上。
NOVA21 采用拟人化布局。
整手 195×105×71 毫米,接近人手大小。
21 个自由度全部主动,走旋转直驱。
拇指 5 个,其余四指各 4 个。
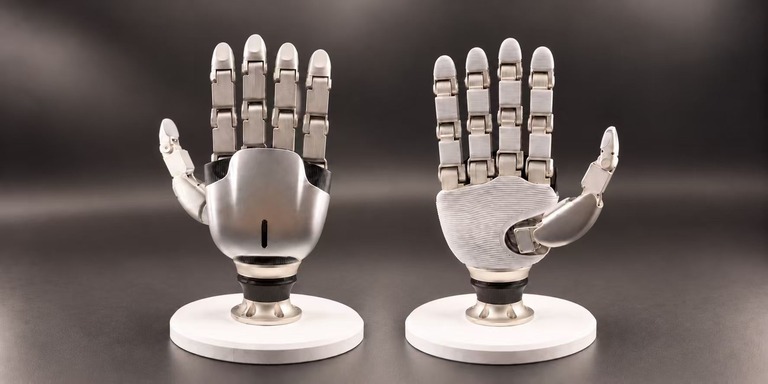
拇指能指根旋转,也能对指,还能侧摆后仰。
抓握姿态因此变多,接触方式也变多。
指尖微操作、多指协同,还有抓取后的姿态调整,都多了选择。
有力气,也要有分寸
单指指尖力不低于 20 牛。
四指一起抓,最大 200 牛。
它支持力控,也支持反驱。
抓握保持、接触后调力度,还有交互实验,都能在这些模式下做。
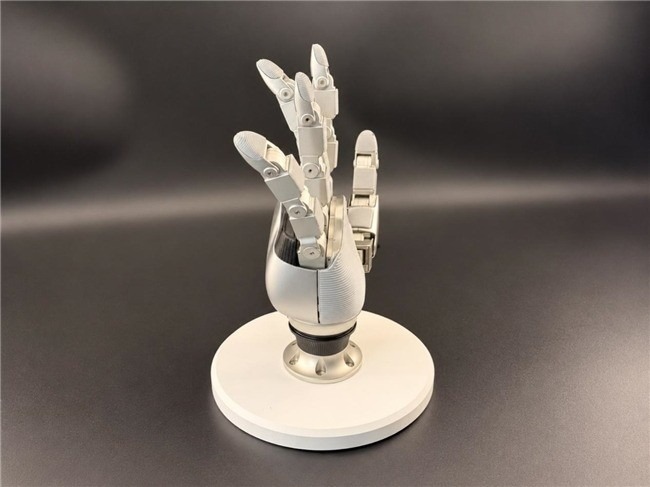
速度也够用。
四指弯曲的空载角速度是每秒 520 度。
指尖重复定位精度 ±0.2 毫米。
连续动作怎么衔接,序列怎么调,靠的就是这两项。
手上装了 16 个力传感器。
指尖和指腹是三维触觉,掌心是法向力阵列。
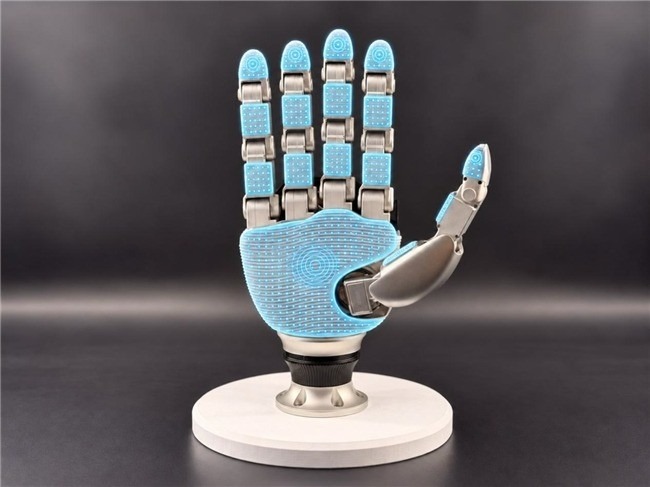
不同接触位置的受力,都能单独读出来。
法向感知 0 到 25 牛。
切向正负 10 牛。
分辨率 0.1 牛。
触觉数据、手指动作和任务结果放在一起看,接触力的方向怎么变就有据可依。
这手的底座是万拿自研的直驱旋转执行器。
微型执行器、机械结构,加上控制系统是一起设计的。
布局要紧凑,力量也不能丢。
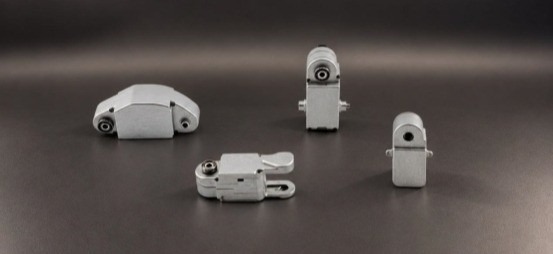
控制用双编码器。
驱动模组的角度重复精度是 0.2 到 0.5 度。
部件和整手一起优化,后续迭代就有了底子。
接得进真机,才算能用
接口给得比较全。
2Pin 接口支持 RS485,或者 CAN 总线。
4Pin 接口支持 EtherCAT,也能走普通以太网。
换控制系统不用改硬件。
它支持在线升级,也支持快换手腕。
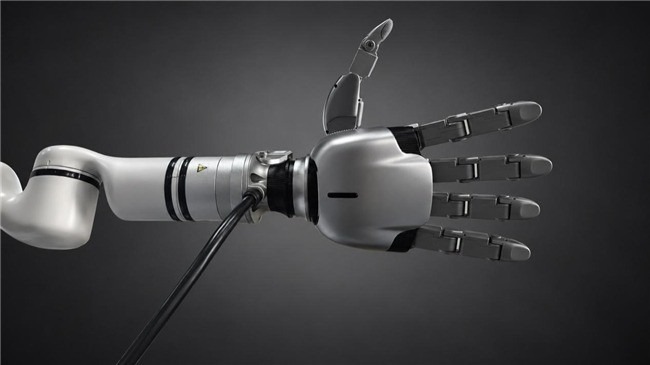
作为手部执行端,这手要配外部遥操作、算法和采集系统才能干活。
动作映射准不准,最后要靠真机验证。
采集系统能记下通信接口里的状态和动作过程。
再叠上触觉受力和任务结果,接触变化就能复盘。
哪些动作组合更省力,哪种抓法一碰就滑,都能从这些数据里看出来。
先把三类任务跑通
官方给的方向有三个。
科研开发,重点是手指分工、动作组合和力度调节。
手指分工怎么定,动作怎么组合,力度怎么调,都能在真机上比。
工业验证,看的是工具拿取和连接器插接这类活。
抓握方式、接触位置和操作步骤合不合适,要在具体流程里试。
服务探索,面对不同包装和摆放姿态的物品,做取放、递送和连续动作衔接。
物品的差异和姿态的变化,会直接影响策略怎么选。
万拿说,这只手补齐了他们面向科研与开发的产品布局。
从执行器到仿生灵巧手,再到操作算法和场景化方案,这家公司想做一整套。
迭代的方向由真实需求牵引。
性能在具体任务里验证,策略也在这里改进。
从研发验证走到实际应用,他们想找科研团队和开发者一起跑。
