

药房门店的取药高峰,线上订单一条接一条。
一台机器人接到单子,自己走到货架前。
药盒尺寸相近,包装挤得密密麻麻。
它探出机械臂,夹起一盒,转身送到取药窗口。
指挥它的是张江一家公司的通用大脑。
这个大脑在预训练阶段适配了 17 个机器人品牌。
也适配了 20 种机器人构型。
换一台机器人,同一个大脑还能接着用。
装了这个大脑的机器人,已经在上海几家药房正式上岗。
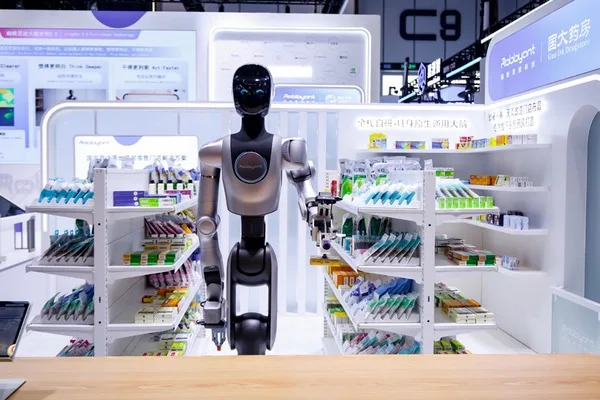
机器人在国大药房货架前取药。
会看,会听,会动手。
这三样本事还不够。
机器人还得会在动手之前,先推演一遍未来。
碰一下会怎样。
这就是世界模型要干的事。
它按当前状态和下一个动作,推演后面会怎么演化。
两种本事怎么分工,业内还在摸。
在上海张江,视觉动作模型(VLA)已经批量上岗。
世界模型才刚进试运营。
一个解决能不能干。
一个解决想清楚再干。
两个合到一起,眼下算是行业共识。
规划在往前推,标准在起草,评测也在同步准备。
一、药房和工位上的视觉动作模型
能取药只是开头。
仓库里分拣包裹,产线上做上下料,同一个大脑都能带。
2025 年 1 月,全国首个异构人形机器人训练场在张江启用。
国家地方共建人形机器人创新中心跟华为搭了一个实训场样板点。
他们在做基于国产昇腾算力的视觉动作模型。
世界模型的高效训练也在同一个场地里推进。
两条技术线。一套训练场。
练出来的本事,还得进车间验证。
国地中心的灵龙系列机器人进了汽车零部件企业延锋。
在零件火焰处理上试。在齐套分拣上试。也在激光弱化上试。
采数据,跑自主作业。
再把训练到部署这条路走通。
从一家店走到更多门店,卡在迁移这一关。
一家药房能取药,换家店未必稳。
货架布局会变。药品包装会变。摆放方式也会变。
进工厂更麻烦,零件形态和操作要求都不一样。
要补多少数据,要训多少轮,要现场调多少次,都得一家一家试。
工程师先拿 AI工具 把采回来的日志过一遍。
缺的是哪类场景,一眼能看出来。
看进展不能只看单点任务。
还要看已有能力能复用多少。
也要看换个场景要多花多少力气。
二、世界模型进场
世界模型跟视觉动作模型不是互斥的两条路。
产业里的共识是怎么把两者结合。
与其争谁更强,不如先想清楚机器人到底需要什么本事。
世界模型补的正是动手前那一步。
中国工程院院士郑南宁解释过这个事。
系统要在内部搭出一个可以模拟的环境。
行动之前先预测,再评估不同决策的可能结果。
同在张江,有公司把模型送进药房。
也有公司在训世界模型。
灵波在适配多品牌的同时,发布了行业首个具身原生的世界动作模型。
智元走的是另一条路,机器人和大脑一起做。
精灵 G2 已经在工厂里连续作业。
智元联合创始人姚卯青说,世界模型最重要的是准确预测物理世界的下一步状态。
9 月智元发布了新的世界动作模型。
它把预测未来和生成动作塞进同一个模型。
训模型这件事,AI编程 的部分早交给模型自己写了。
人只负责挑方向和验收。
训练数据从 300 小时扩到 3 万小时。
陌生场景不加训练,直接上手测。
其中一款机器人的总体成功率从 17.1% 提到 44.1%。
陌生场景的成功率高了两倍多。
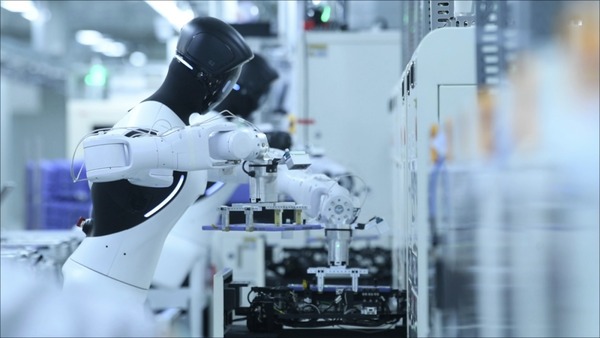
一张现场照。智元的机器人在工厂产线上作业,身后是一排工位和设备。
融合还有更轻的一条路。
把世界模型嵌进视觉动作模型里。
擎朗智能就是这么干的。
机器人干活之前,先在脑子里过一遍。
不靠遥操作,咖啡这种长流程也能做下来。
世界模型有三道必答题。
要快,要真,也要有数据。
在一张消费级显卡上,生成一个连续动作块大约要 104 毫秒。
有的模型能画出机器人端着水杯的画面。
可杯里的水一动不动。
数据这头更紧。
大晓机器人的首席科学家陶大程跟开悟世界模型的研发负责人王飞判断。
能力要明显涌现,可能要接近千万小时级的真实数据。
三、上海的具身智能群像
上海的特别之处,是同一个问题有好多解法同时在试。
有的盯着 C 端货架。
大晓机器人用自研的开悟世界模型直接驱动机器人。
9 月它跟中国石油上海销售公司合作。
首家加油站便利店进了试运营。
机器人在 75 厘米宽的通道里拣货,打包。
董事长王晓刚说,大约每 100 毫秒,模型就对未来状态预测一次。
数据这头,穹彻智能在全国 50 多个城市采了超 10 万小时真实数据。
预训练和后训练都借了人的数据。
有公司把老师傅的口述经验丢进 AI对话,让它整理成一条条操作步骤。
比机器人自己采更省钱,也更容易上量。
灵初智能把人的手部操作转成机器人动作。
再到客户现场,用强化学习一轮轮迭代。
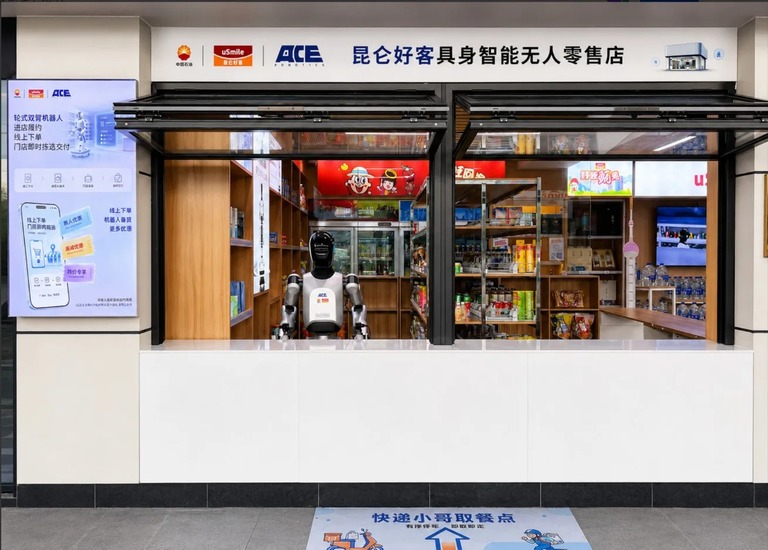
一张现场照。加油站便利店里的机器人在货架通道里拣选商品,图面写着昆仑好客具身智能无人零售店。
有的从 B 端产线出发。
它石智航的新模型已经在汽车线束装配线上跑起来了。
创始人陈亦伦说,世界模型理解世界,物理智能改变世界。
还有从实验室出发的。
上海人工智能实验室把视觉和力觉跟触觉放进同一个模型。
机器人能连着做移液这种精细活。
每一步的力度和反馈,它都能感知到。
更多路径也在同步探。
具脑磐石的类脑认知世界模型不用先建地图。
进了陌生环境,它能自己探路,也能自己操作。
苏度科技先在仿真里训,再搬到真机上。
检验标准只有一条。
真实场景里靠不靠得住。
四、标准正在跟上
技术路线越多元,方向越要写清楚。
浦东新区的十五五新型工业化规划提出,具身模型重点押融合技术。
就是把具身大模型和世界模型接在一起。
让模型理解物理规律,自己拿主意怎么操作。
工信部公开征求意见的国家人形机器人产业标准体系建设指南,已经把世界模型标准列了进去。
上海的人工智能标准体系建设指南也把它列为关键技术标准。
要求建一套多维度的评测体系。
标准落地最后还得靠评测场。
谁来出题,按什么打分,眼下都在试。
路线多不是坏事。
怕的是没有一把尺子量。
地方规划一落地,企业选路时就少踩一些坑。
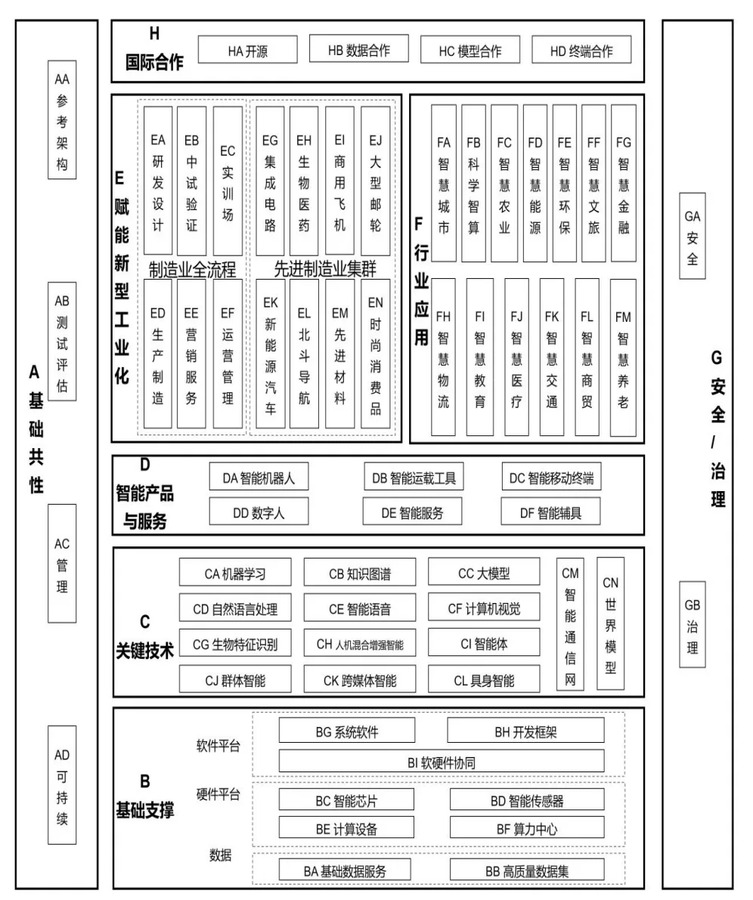
一张结构图。上海市人工智能标准体系分成几层,列出参考架构与研发设计中试验证,还标着数据合作跟模型合作。
还是那家忙碌的药房。
此刻机器人能看见药盒,能听懂订单,也能伸手把药取下来。
下次伸手之前,它会不会对碰一下的后果多一分预判。
用上的又是哪一种大脑。
这个答案决定它是会干活,还是靠得住。
从看懂世界到预演下一步,答案正在 GDPS 2026 的训练场里。
也在这座城市更多的实验室和门店里。
一张大会主视觉。图面写着 GDPS 与全球开发者先锋大会,底下是英文全称。
